
نومورا: لحظه «چتجیپیتی» در صنعت جهانی رباتیک نزدیک است
صنعت رباتیک در آستانه دورهای قرار دارد که مجموعهای از عوامل محرک قدرتمند میتوانند به شتابگرفتن رشد آن منجر شوند.
بخش رباتهای انساننما در روزهای اخیر از مجموعهای از اخبار و تحولات مثبت بهره برده است. برای مثال، قیمت سهام شرکت یونیتری رباتیکس (Unitree Robotics) در مقطعی ۲۰ درصد افزایش یافت و توجه بازار به صنعت رباتیک را بیش از پیش جلب کرد.
شرکت نومورا اخیراً گزارشی پژوهشی درباره صنعت جهانی رباتیک منتشر کرده که در آن، با وجود رویکردی محتاطانه، ارزیابی مهمی ارائه میدهد: لحظه واقعی «چتجیپیتی» در رباتیک نه با عرضه یک محصول مشخص، بلکه بهتدریج و از طریق شاخصهای عملیاتی و چرخههای بازخورد مبتنی بر داده تأیید خواهد شد.

به بیان دیگر، صنعت رباتیک در آستانه یک جهش مهم قرار دارد، اما این تحول در یک رویداد یا نقطه مشخص خلاصه نمیشود. مسیر پیش رو بیشتر به یک رقابت استقامتی شباهت دارد که در آن، تمرکز از رقابت بر سر مدلها به سمت چرخه خودتقویتشونده داده، همگرایی سختافزار و اثبات کارایی در محیط واقعی تغییر میکند.
۱. از الکسنت تا جیپیتی-۲: جایگاه واقعی مغز رباتها
تشبیه محوری گزارش نومورا این است که رباتیک همان مسیری را طی میکند که مدلهای زبانی بزرگ پیمودهاند، با این تفاوت که هنوز در مرحلهای ابتداییتر قرار دارد.
مدلهای زبانی بزرگ سه مرحله را پشت سر گذاشتهاند: پیشآموزش در مقیاس گسترده، تنظیم دقیق با دستورالعملها و یادگیری تقویتی از طریق آزمونوخطا. رباتها نیز احتمالاً مسیر مشابهی را طی خواهند کرد. پژوهشگران انویدیا معتقدند آموزش رباتها نیز از یادگیری عمومی آغاز میشود، سپس با تنظیم دقیق برای وظایف مشخص ادامه مییابد و در نهایت از طریق آزمونوخطا بهبود پیدا میکند.
بااینحال، مغز رباتها هنوز به سطح جیپیتی-۲ نرسیده است.
پایههای اولیه این فناوری در محیط آزمایشگاهی شکل گرفتهاند، اما هنوز مدلی وجود ندارد که بتواند نیازهای کاربردهای عملی را برآورده کند.
مدل ۱.۵ شرکت جنرال آرتیفیشال اینتلیجنس (General Artificial Intelligence) میتواند هنگام نمایش یک وظیفه، آن را در مدت ۳ تا ۱۲ ثانیه یاد بگیرد. این مدل در ۱۰ آزمایش، بدون آموزش بیشتر، به نرخ موفقیت ۵۹ درصد دست یافته است. پس از تنها پنج دقیقه تنظیم دقیق مبتنی بر داده نیز نرخ موفقیت آن به ۸۳ درصد افزایش مییابد. مدل S1 شرکت اسکیلد ایآی (Skild AI) با تماشای ویدئوهای انسانها، دمکردن قهوه را یاد میگیرد. در همین حال، مدل Zero-WAM شرکت روبیانت (Robbyant)، زیرمجموعه گروه آنت، در محیطهای شبیهسازیشده و در هفت وظیفهای که قبلاً با آنها مواجه نشده بود، به نرخ موفقیت ۴۷ درصد رسید؛ رقمی که ۲۹٫۵ واحد درصد بالاتر از بهترین نتایج گزارششده برای روشهای مشابه است.
این نتایج واقعاً نشانههایی از یادگیری با نمونههای اندک در سطحی شبیه به جیپیتی-۳ را نشان میدهند، اما همگی از آزمایشهای داخلی شرکتها به دست آمدهاند و به وظایف کوتاه یا محیطهای شبیهسازیشده محدود هستند. مدیرعامل اسکیلد ایآی نیز صریحاً گفته است که مدل S1 هنوز برای استفاده در خانه آماده نیست.
بر همین اساس، گزارش نومورا همچنان سطح توانمندی مغز رباتها را در حد جیپیتی-۲ یا پایینتر ارزیابی میکند.
اما احتمالاً جهش واقعی از کجا آغاز خواهد شد؟ از دید نومورا، آزمایشگاههای بزرگ هوش مصنوعی و تسلا بیش از استارتاپهایی که صرفاً بر توسعه مغز رباتها تمرکز دارند، ظرفیت ایجاد این تحول را خواهند داشت.
آزمایشگاههای بزرگ به توان محاسباتی، نیروی انسانی متخصص و مدلهای عمومی دسترسی دارند. تسلا نیز از یک سامانه یکپارچه جمعآوری و استفاده از داده، محیطهای آزمایش در کارخانه و ناوگانی از رباتها در حال بهرهبرداری برخوردار است.
گوگل در ژوئیه ۲۰۲۶ مدل Gemini Robotics 2 را عرضه کرد. این مدل در انجام وظایف پیچیده و چندمرحلهای به نرخ موفقیت ۹۱٫۳ درصد رسید و توانایی کنترل تمام بدن ربات را حدود یک سال زودتر از رقبای چینی به نمایش گذاشت.
اوپنایآی انتظار دارد بین دسامبر و ژانویه مدلی ویژه هوش مصنوعی فیزیکی عرضه کند. سم آلتمن نیز پیشبینی کرده است که تا سال ۲۰۲۷، نمایشهایی چشمگیر از رباتهای این شرکت ارائه شود.
وانگ شینگشینگ اعلام کرده است که یونیتری پیشتر جیپیتی-۶ را روی رباتهای خود آزمایش کرده و نتایج بسیار امیدوارکننده بوده است. او معتقد است جیپیتی-۷ میتواند در سال آینده به عبور از موانع هوش مصنوعی تجسمیافته کمک کند.
عوامل محرک فراواناند، اما عرضه این مدلها تاکنون تنها توانایی مغز هوش مصنوعی را از سطحی پایینتر از جیپیتی-۲ به محدوده این مدل رسانده است؛ هنوز با یک جهش واقعی فاصله زیادی وجود دارد.
۲. رقابت در سه مسیر: مدلهای بیناییـزبانـکنش، مدلهای جهان و یادگیری تقویتی در شبیهسازی
مسیرهای توسعه هوش مصنوعی به سه رویکرد متمایز تقسیم شدهاند: مدلهای بیناییـزبانـکنش (VLA)، مدلهای جهان و یادگیری تقویتی مبتنی بر شبیهسازی.
مدل VLA محیط را مشاهده میکند، دستورها را دریافت میکند و بر اساس آنها کنش تولید میکند. این کنشها معمولاً در قالب مسیرهایی ارائه میشوند که کنترلکنندههای سطح پایینتر میتوانند آنها را دنبال کنند. مدل VLA مستقر روی ربات معمولاً حدود ۲ تا ۷ میلیارد پارامتر دارد و به تراشه و سامانه حافظهای نیازمند است که هزینه آنها در مجموع حدود ۳۰ تا ۴۰ هزار یوان است.
اما مدل جهان پیشبینی میکند که پس از انجام یک کنش توسط ربات، چه اتفاقی رخ خواهد داد.
بر اساس چارچوب پیشنهادی لی فیفی، مدل جهان از سه بخش تشکیل میشود: رندرکننده، شبیهساز و برنامهریز. مدل Atlas شرکت ورلد لبز (World Labs) بین ۱۰۰ تا ۲۰۰ میلیارد پارامتر دارد. تولید یک مدل جهان که قادر به ساخت ویدئوهای کامل باشد، به سه تا ۱۰ برابر توان محاسباتی بیشتر نیاز دارد؛ در مقابل، نسخهای سبکتر که با بازنماییهای درونی فشرده کار میکند، تنها به ۳۰ تا ۱۰۰ درصد توان محاسباتی اضافی نیازمند است.
پیشبینی میشود تا سال ۲۰۲۷، مدلهای جهان در فضای ابری اجرا شوند و وظایف آموزش رباتها و تولید داده را بر عهده بگیرند، درحالیکه مدلهای کوچکتر VLA و یادگیری تقویتی مستقیماً روی خود ربات اجرا خواهند شد.
در رویکرد سوم، یعنی یادگیری تقویتی مبتنی بر شبیهسازی، سیاستهای کنترلی از طریق آزمونوخطا در یک شبیهساز فیزیکی آموزش میبینند. ربات چهارپای بوستون داینامیکس شناختهشدهترین نمونه این روش است؛ مهارتهایی که صرفاً در شبیهسازی آموزش داده شدهاند، در این ربات توانستهاند روی سختافزار واقعی نیز عملکرد مؤثری داشته باشند.
این سه رویکرد الزاماً یکدیگر را نفی نمیکنند، بلکه برای تبدیلشدن به مغز ربات با هم رقابت دارند.
گزارش نومورا اشاره میکند که مدلهای اولیه VLA، مانند π0 و GROOT، بخش عمده ظرفیت خود را به زبان اختصاص میدادند. این مدلها میتوانستند اشیا را تشخیص دهند، اما توانایی پیشبینی نحوه حرکت آنها را نداشتند. در مقابل، مدل WAM از تولید ویدئو بهعنوان موتور درک فیزیکی خود استفاده میکند. این مدل با پیشبینی فریمهای ویدئو بهترتیب، مفاهیمی مانند گرانش، شناوری و نور را میآموزد و میتواند پیامدهای احتمالی را استنباط کند و کنش مناسب ربات را تعیین کند؛ آن هم بدون نیاز به آموزش مجدد برای مواجهه با صحنههای جدید.
پروژه Dream Dojo این پژوهش را یک گام جلوتر میبرد و با جایگزینکردن موتورهای فیزیکی با مدلهای ویدئویی، امکان تمرین همزمان رباتها در تعداد زیادی محیط شبیهسازیشده را فراهم میکند.
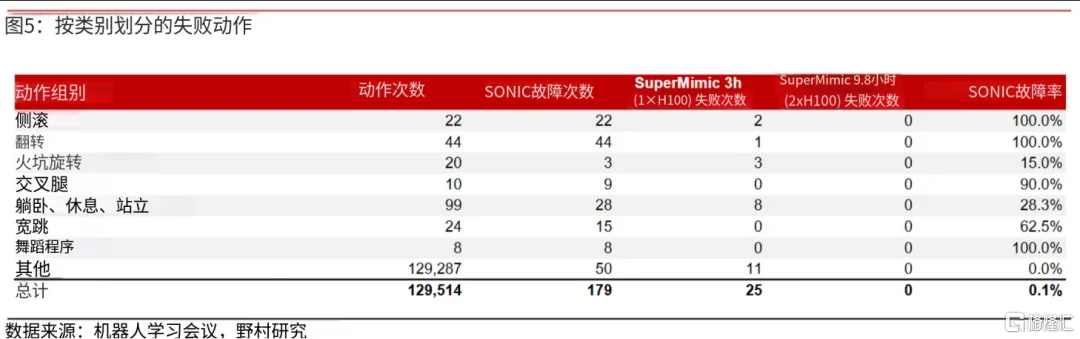
مقاله پژوهشی SuperMimic از تغییری اساسی در روش آموزش خبر میدهد. مدل این پژوهش تنها با استفاده از یک پردازنده گرافیکی و سه ساعت آموزش، عملکردی بهتر از مدل پایهای به دست آورد که با ۱۲۸ پردازنده گرافیکی طی هفت روز آموزش دیده بود. به این ترتیب، منابع محاسباتی موردنیاز بیش از هزار برابر کاهش یافت. در ۱۲۹٬۵۱۴ آزمایش مربوط به اجرای کنشها، روش قبلی ۱۷۹ بار شکست خورد، درحالیکه مدل جدید طی سه ساعت تنها ۲۵ بار با شکست مواجه شد. این مدل پس از ۹٫۸ ساعت اجرا روی دو پردازنده گرافیکی نیز هیچ شکستی ثبت نکرد.
این نتایج نشان میدهند که شاید بهتر باشد رباتها را درون مدلی که خود از جهان آموخته است آموزش دهیم، نه در شبیهساز اولیه؛ همچنین استفاده از حجم بیشتری از دادههای حرکتی برای آموزش یک کنترلکننده واحد میتواند مؤثر باشد.
بااینحال، گزارش تأکید میکند که پیشآموزش تنها نیمی از مسیر است. برای بهبود مستمر، مدل به دادههایی نیاز دارد که رباتها هنگام فعالیت در دنیای واقعی تولید میکنند.
۳. چرخه خودتقویتشونده داده: آستانه یک میلیون ساعت و قانون مقیاسپذیری ویدئو
کمبود داده دقیقاً همان گلوگاهی است که توسعه صنعت رباتیک را محدود میکند.
مدلهای زبانی میتوانند از مجموعه عظیم متون موجود در سراسر اینترنت یاد بگیرند، اما رباتها به منبع دادهای مشابه دسترسی ندارند.
در روش کنترل از راه دور، انسانها ربات را هدایت میکنند تا داده جمعآوری شود. این فرایند هم پرهزینه است و هم کند و دادههای حاصل نیز به مدل مشخصی از ربات وابستهاند؛ بنابراین، اگر ربات از نوع پادار به نوع چرخدار تغییر کند، ممکن است دادههای قبلی دیگر قابل استفاده نباشند.
گزارش نومورا آستانهای حیاتی در حدود یک میلیون ساعت داده را شناسایی میکند؛ حجمی که تقریباً معادل مجموع زمان انباشتهشده در طول یک عمر است. در حال حاضر، تنها حدود ۱۰۰ هزار ساعت داده قابل استفاده با قالب استاندارد جمعآوری شده است. حتی شرکتهای پیشرو نیز فقط چند صد هزار ساعت داده باکیفیت در اختیار دارند و مجموع دادههای ربات اپتیموس تسلا بهتازگی از ۵۰۰ هزار ساعت فراتر رفته است.
برای آموزش یک مدل به ۱۰ میلیون ساعت داده نیاز است و استقرار بلندمدت آن به بیش از ۱۰۰ میلیون ساعت داده احتیاج دارد؛ بااینحال، کل صنعت تاکنون تنها چند میلیون ساعت داده گردآوری کرده است.
مشکل مهمتر این است که بخش قابلتوجهی از دادههای ثبتشده قابل استفاده نیستند. در یوشو، تنها حدود یکچهارم زمان ضبطشده کاربرد دارد؛ یعنی از هر چهار ساعت ضبط، فقط یک ساعت داده معتبر به دست میآید.
ساختار بازار جمعآوری داده نیز نشان میدهد که گلوگاه اصلی کجاست.
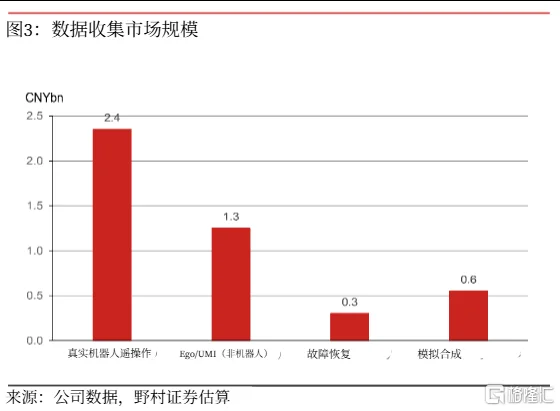
نومورا برآورد میکند که ارزش بازار جمعآوری داده در چین در سال ۲۰۲۶ به حدود ۴ تا ۵ میلیارد یوان خواهد رسید. از این میزان، حدود ۲٫۴ میلیارد یوان به کنترل از راه دور رباتهای فیزیکی، حدود ۱٫۳ میلیارد یوان به ویدئوهای دید اولشخص و روش UMI، حدود ۶۰۰ میلیون یوان به شبیهسازی و نزدیک به ۳۰۰ میلیون یوان به بازیابی خطا اختصاص خواهد داشت.
از نظر هزینه، جمعآوری داده از طریق کنترل از راه دور حدود ۷۰۰ یوان بهازای هر ساعت هزینه دارد. این رقم برای روش UMI بین ۱۰۰ تا ۳۰۰ یوان و برای ویدئوی دید اولشخص حدود ۳۰۰ تا ۳۵۰ یوان است؛ هزینه شبیهسازی نیز تقریباً ۱۲۰ یوان برآورد میشود. دادههای کنترل از راه دور گرانترین گزینهاند و به مدل مشخصی از ربات وابستگی دارند. در مقابل، ویدئوهای دید اولشخص و دادههای UMI مقرونبهصرفهترند و ویدئوها را میتوان برای نسلهای مختلف ربات دوباره به کار گرفت. شبیهسازی ارزانترین روش است، اما سهم دادههای حاصل از آن در وظایف ادراک دنیای واقعی از ۲۰ درصد فراتر نمیرود.
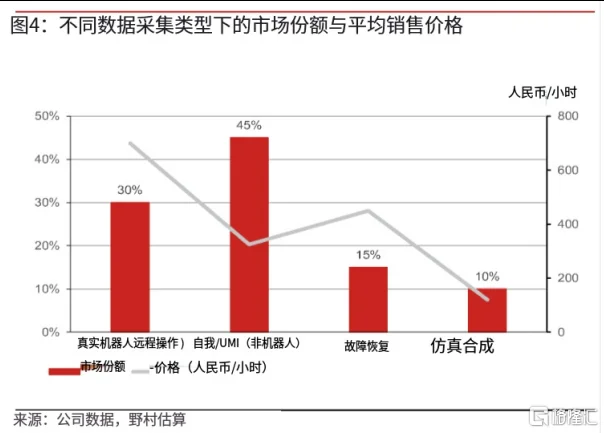
به همین دلیل است که صنعت بهسمت استفاده بیشتر از ویدئو حرکت میکند. ترکیب معمول دادهها در حال حاضر شامل ۶۰ درصد ویدئوی دید اولشخص، ۳۰ درصد داده UMI و ۱۰ درصد داده رباتهای فعال در دنیای واقعی است.
مدل EgoScale انویدیا ابتدا با بیش از ۲۱ هزار ساعت ویدئوی روزمره از دید اولشخص آموزش میبیند و سپس با مقدار اندکی داده حاصل از کنترل از راه دور و ثبت حرکت، تنظیم دقیق میشود. در وظایف مربوط به کار با دست نیز افزایش توان محاسباتی در مرحله پیشآموزش، بهبودهای باثبات و قابل پیشبینی ایجاد میکند؛ نتیجهای که با قوانین مقیاسپذیری مؤثر در توسعه مدلهای زبانی بزرگ همخوانی دارد.
اگر ویدئوهای تولیدشده توسط انسان به منبع اصلی داده تبدیل شوند، شرکتهایی که پیشرفتهترین خطوط پردازش داده و بیشترین توان محاسباتی را در اختیار دارند، مزیت بیشتری کسب خواهند کرد. این روند اهمیت آزمایشگاههای بزرگ هوش مصنوعی را پررنگتر میکند و از ارزش بلندمدت دادههای کنترل از راه دور که به طراحی خاصی از ربات وابستهاند، میکاهد.
بااینحال، لحظه واقعی چتجیپیتی زمانی فرا میرسد که چرخه بازخورد مثبت شکل بگیرد: رباتهای فعال در محیط کار داده تولید کنند، این دادهها مدل را بهبود دهند و نسخه ارتقایافته مدل در مقیاسی گستردهتر به کار گرفته شود.
تسلا قصد دارد تا پایان سال ۲۰۲۶، از طریق آموزش رباتها در حدود ۱۰ هزار مرکز متعلق به خود، یک میلیون ساعت داده معتبر جمعآوری کند. هزینه دادههای اپتیموس نیز از سهماهه دوم تا سهماهه سوم سال ۲۰۲۶ حدود ۱۸٫۱ درصد کاهش یافته است.
در مقابل، مقیاس استقرار رباتها در چین بسیار کوچکتر است. پیشبینی میشود هفت شرکت بزرگ تحویل مرسولات در این کشور در سال ۲۰۲۶ کمتر از ۵۰۰ ربات انساننما خریداری کنند و این رقم تا سال ۲۰۲۷ تنها به حدود هزار دستگاه برسد.
از همین رو، گزارش نومورا نتیجه میگیرد که چرخه بازخورد مثبت ابتدا در شرکتی شکل خواهد گرفت که همزمان ربات و مدل هوش مصنوعی را در اختیار داشته باشد.
اوپنایآی از سپتامبر ۲۰۲۵ تا اوت یا سپتامبر ۲۰۲۶ حدود ۱۰ میلیون ساعت داده خریداری کرده که معادل حدود ۷۰ درصد عرضه این دادهها در ایالات متحده است. دیپمایند نیز تقریباً ۲۰ درصد از این عرضه را تأمین کرده که معادل یکسوم حجم خرید اوپنایآی است.
شرکتهای مستقل جمعآوری داده هنوز حدود سه سال فرصت دارند تا به فعالیت خود ادامه دهند. بااینحال، با محدودشدن صادرات دادههای چین و حرکت فزاینده شرکتهای هوش مصنوعی بهسمت جمعآوری داده در داخل مجموعههای خود، انتظار میرود تعداد ارائهدهندگان داده تا پایان سال ۲۰۲۷ کاهش یابد.
به بیان دیگر، مانع اصلی ایجاد چرخه خودتقویتشونده داده، صرفاً داشتن داده نیست؛ بلکه توانایی جمعآوری مستمر دادههای باکیفیت با هزینه پایین و بهبود پیوسته مدل در یک چرخه بسته است.
۴. مهارت حرکتی ظریف و یکپارچگی تولید: لحظه آیفون در سختافزار
با مشخصشدن مسیر توسعه مدلها، انتظار میرود طراحی رباتهای انساننما بهتدریج به چند پیکربندی استاندارد محدود شود؛ پدیدهای که گزارش نومورا از آن با عنوان «لحظه آیفون» در حوزه سختافزار یاد میکند. از این پس، یکی از بزرگترین چالشها آن خواهد بود که هر دستگاه با ساختاری یکسان یا بسیار مشابه تولید شود.
رباتهای انساننما بیش از ۲۰ مفصل دارند. اگر رفتار رباتهای مختلف حتی تفاوتهای جزئی داشته باشد، سیاست کنترلی آموزشدیده روی یک ربات ممکن است فقط برای تعداد محدودی از رباتهای دیگر قابل استفاده باشد.
بنابراین، برندگان نهایی شرکتهایی خواهند بود که بتوانند ضمن کنترل دقیق هزینهها، چرخه توسعه و بهبود محصولات خود را سریعتر کنند؛ از جمله یونیتری رباتیکس، خودروسازان و تأمینکنندگان قطعات کلیدی.
بر اساس برآورد گزارش، هزینه تولید انبوه یک ربات با ارتفاع ۱٫۷ متر بین ۱۵۰ تا ۲۰۰ هزار یوان و هزینه یک ربات با ارتفاع ۱٫۳ متر بین ۳۰ تا ۴۰ هزار یوان خواهد بود. عملگرها، شامل موتور و گیربکس، ۵۰ تا ۷۵ درصد هزینه قطعات را تشکیل میدهند.
در حال حاضر، تحقیق و توسعه داخلی یونیتری حدود ۸۰ تا ۹۰ درصد فهرست مواد و قطعات موردنیاز محصول را پوشش میدهد. تقریباً ۵۰ درصد تولید نیز در داخل شرکت انجام میشود و سهم ماژولهای تأمینشده از طرف شرکتهای ثالث حدود ۱۰ تا ۱۵ درصد است. با افزایش مقیاس تولید، این شرکت انتظار دارد سهم برونسپاری را بیشتر کند تا ضمن حفظ کیفیت، هزینهها را پایین نگه دارد.
دستهای رباتیک ماهر نخستین بخش سختافزاری خواهند بود که از این تحول سود میبرند؛ زیرا مدلهای قدرتمندتر هوش مصنوعی در حال رفع کمبود دادهای هستند که مدتها مانع استفاده رباتها از ابزارهای گیرش پیچیدهتر شده بود.
در گذشته، بسیاری از رباتها به گیرههای ساده متکی بودند، زیرا داده آموزشی کافی برای انجام وظایف دقیق با دست وجود نداشت. مدلهای پایه قدرتمندتر میتوانند مهارتهای آموختهشده با گیرههای دو یا سهانگشتی را به دستهای پنجانگشتی منتقل کنند. این قابلیت، دامنه تواناییهای ربات در گرفتن اشیا را افزایش میدهد و هزینهها را کاهش میدهد.
نومورا پیشبینی میکند که میزان عرضه دستهای رباتیک ماهر در سال ۲۰۲۶ نسبت به سال قبل ۸۰ تا ۱۲۰ درصد افزایش یابد؛ رشدی که فناوریهای دارای درجات آزادی بالا آن را تقویت میکنند. همچنین انتظار میرود در سال جاری ۳۰ تا ۵۰ درصد تجهیزات و ابزارهای ثابت مورد استفاده در کارخانهها جایگزین شوند.
از نظر قیمت، میانگین قیمت فروش دستهای رباتیک در رویکردهای مختلف، از جمله سازوکارهای اتصالی، انتقال نیرو با کابل و محرک مستقیم، همگی در حال کاهش است. بااینحال، عرضه دستهای دارای درجات آزادی بالا با سرعت بیشتری رشد میکند. گسترش سریع بازار سختافزار صرفاً به معنای جایگزینی گیرهها با بازوهای رباتیک نیست، بلکه نشاندهنده انتقال ارزش در زنجیره سختافزار است؛ انتقالی از ابزارهای انتهایی به دستهای ماهر رباتیک، عملگرها و قطعات کلیدی که پیشرفت تواناییهای هوش مصنوعی آن را امکانپذیر کرده است.
۵. پنج شاخص عملیاتی: آستانه سخت ورود به مرحله جهش
نومورا برای تشخیص رسیدن صنعت رباتیک به «لحظه چتجیپیتی» پنج معیار تعیین کرده است. در حال حاضر، عملکرد رباتها در تمام این شاخصها فاصله زیادی با سطح مورد انتظار دارد.
نخست، ربات پیش از نیاز به دخالت انسان چه مدت میتواند کار کند؟ حتی پیشرفتهترین رباتهای امروزی نیز فقط چند ساعت به فعالیت ادامه میدهند، درحالیکه کارخانهها به رباتهایی نیاز دارند که بتوانند یک هفته کامل بدون نظارت یا دخالت دستی کار کنند.
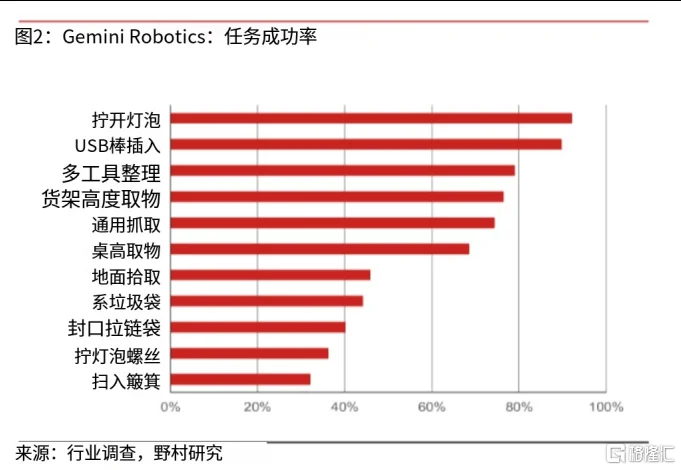
دوم، مهارت حرکتی ظریف دست است. ربات آپولو ۲ که به دست رباتیک Sharpa Wave و مدل Gemini Robotics 2 مجهز شده، هنگام بستن کیسه تنها ۴۴ درصد موفقیت دارد و در جمعکردن زباله با جاروب به داخل خاکانداز نیز به نرخ موفقیت فقط ۳۲ درصد میرسد.
سوم، سرعت سازگارشدن مدلها با پلتفرمهای جدید رباتیک است. گوگل برای این فرایند به حدود هفت تا هشت ساعت نیاز دارد، درحالیکه حتی تولیدکنندگان چینی با فناوری پیشرفتهتر تقریباً دو هفته زمان صرف میکنند.
چهارم، تعداد دفعات نمایش لازم برای یادگیری یک وظیفه جدید است؛ این تعداد در محیط آزمایشگاهی به یک یا دو بار کاهش یافته است.
پنجم، دقت عملکرد در محیط کارخانه است. نتایج آزمایشهای فعلی صنعت تنها حدود ۶۰ درصد دقت را نشان میدهند، درحالیکه استاندارد صنعتی به دقتی بیش از ۹۸ درصد نیاز دارد. نومورا برآورد میکند که بستن این شکاف سه تا پنج سال زمان ببرد. در این گزارش، شاخص نخست و پنجم مهمترین معیارها معرفی شدهاند، زیرا مشخص میکنند آیا مشتریان حاضرند هزینه رباتیک را از بودجه عملیاتی خود بپردازند یا همچنان آن را به بودجه تحقیق و توسعه محدود کنند.
این پنج شاخص، آستانههای تعیینکننده برای رسیدن به یک جهش واقعی هستند. عرضه مدلهای جدید، انتشار ویدئوهای نمایشی و نمونههای یادگیری با تعداد اندک مثال میتوانند خوشبینی ایجاد کنند، اما تنها توانایی فعالیت مداوم طی یک هفته، دقت بیش از ۹۸ درصد در کارخانه، سازگاری سریع با بدنههای جدید ربات و نیاز به تعداد اندکی نمایش برای یادگیری وظایف تازه میتواند رباتها را از پروژههای آزمایشی با بودجه تحقیق و توسعه به فعالیتهای دارای بودجه عملیاتی منتقل کند.
به همین دلیل، نومورا مرحله کنونی را دوره شتابگیری پس از «لحظه الکسنت» و پیش از رسیدن به سطح جیپیتی-۲ میداند، نه خودِ لحظه چتجیپیتی. نقطه عطف واقعی زمانی فرا خواهد رسید که چرخه داده، توانایی مدلها و همگرایی سختافزار همگی بهطور همزمان از آستانههای تعیینکننده خود عبور کنند.
۶. جمعبندی
صنعت رباتیک با موجی از عوامل محرک قدرتمند روبهرو است؛ از مدل هوش مصنوعی فیزیکمحور اوپنایآی و مدلهای جدید بایتدنس و دیپسیک گرفته تا نمایش ربات انساننمای اوپنایآی و عرضه مورد انتظار جیپیتی-۷ در سال ۲۰۲۷.
بااینحال، تحلیل گزارش نومورا نشان میدهد که این تحولات احتمالاً توانایی هوش مصنوعی را از سطحی پایینتر از جیپیتی-۲ به محدوده این مدل ارتقا میدهند، نه اینکه بهمعنای وقوع یک جهش کامل در حد «لحظه چتجیپیتی» باشند.
برای رسیدن به این نقطه عطف، سه شرط باید همزمان فراهم شوند: دسترسی آزمایشگاههای بزرگ هوش مصنوعی یا شرکتهایی مانند تسلا به توان محاسباتی گسترده و چرخه بازخورد داده؛ شکلگیری چرخه خودتقویتشونده داده با محوریت ویدئو و مدلهای جهان؛ و تولید سختافزار یکپارچه و استاندارد با کمک دستهای رباتیک ماهر و عملگرهای استاندارد. در نهایت، شرکتهایی موفقتر خواهند بود که توان محاسباتی قدرتمند، سامانه بسته جمعآوری و بهبود داده و رباتهای مستقر در محیط واقعی را بهطور همزمان در اختیار داشته باشند.
رباتها در حال نزدیکشدن به یک نقطه عطف واقعی هستند؛ اما این تحول نه با عرضه ناگهانی مدلی که در یک روز جهان را شگفتزده کند، بلکه با تولید پیوسته دادههای کاربردی توسط رباتهای فعال در محیط کار آغاز خواهد شد. این دادهها به بهبود مستمر مدلها کمک میکنند و چرخهای مثبت به وجود میآورند که در نهایت به استقرار رباتهای بیشتر منجر میشود.
این لحظه با هیاهو و اعلامی پرسروصدا همراه نخواهد بود، اما اثر آن در تمام شاخصهای عملیاتی بهگونهای ماندگار و برگشتناپذیر نمایان خواهد شد.